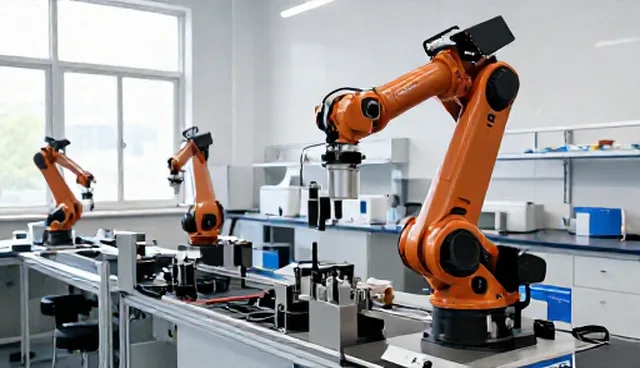
在工业自动化进程中,机械手选型是决定生产效率和成本控制的重要环节。针对不同应用场景,选择合适的机械手不仅能够提升作业精度,还能优化整体流程。本文结合典型应用场景,分析机械手选型的关键因素,为实际应用提供参考。
一、应用场景决定机械手选型方向
在机械加工、装配和物流分拣等场景中,机械手的自由度、负载能力、运动速度等因素直接影响其适用性。例如,装配任务通常需要高精度和多自由度的机械手,而物流分拣则更注重快速搬运和稳定抓取。因此,选型时应优先考虑设备与场景的匹配度,确保功能满足实际需求。
二、负载能力影响机械手选择
负载能力是机械手选型的核心参数,直接关系到设备能否完成指定任务。重物搬运需要高负载的机械手,而轻型部件装配则可选用中等负载设备。此外,负载分布的不均匀性也会影响机械手的稳定性,因此在选型时需结合实际负载情况进行详细计算,避免因能力不足导致设备损坏或作业失败。
三、运动速度与控制精度的平衡
机械手的运动速度和控制精度往往是相互制约的参数。高速运动虽然能提升作业效率,但也增加了控制难度和能耗。反之,高精度控制则可能降低设备的响应速度。因此,选型时需根据任务需求权衡两者,确保设备在速度与精度之间达到最佳平衡。
机械手选型通用方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 多自由度机械手 | 采用高精度伺服驱动,具备六轴联动 | 适用于精密装配、焊接等复杂任务 | 需提供详细作业流程和工件参数 | 需进行现场测试以验证精度和稳定性 |
| 重载机械手 | 选用高负载电机和加强型结构 | 适用于重物搬运、拆卸等场景 | 需确认最大负载和作业范围 | 需定期维护关键传动部件 |
| 高速抓取机械手 | 优化运动路径和控制系统 | 适用于物流分拣、快速搬运任务 | 需进行速度测试和轨迹校准 | 需考虑能耗和散热问题 |
| 模块化机械手 | 采用可替换组件设计 | 适用于多工序切换或任务变更场景 | 需预留安装空间和电源接口 | 需确保各模块兼容性和稳定性 |
| 人机协作机械手 | 具备力反馈和安全保护功能 | 适用于人机协同作业场景 | 需评估作业环境和人员安全距离 | 需配置安全防护装置并进行培训 |
| 轻型机械手 | 采用小型电机和轻量化结构 | 适用于精密检测、小件装配等任务 | 需控制作业范围和负载能力 | 需定期校准传感器和控制系统 |
四、维护成本与使用寿命考量
机械手的维护成本和使用寿命是长期运营的重要指标。选用可靠性高、结构简单的设备可以降低后期维护频率,而高性能设备虽然初期投入较高,但长期来看可能更节省成本。此外,还需考虑设备的可扩展性和兼容性,以适应未来可能的工艺升级。
对于佛山市占东空调电器设备有限公司,建议在选型时优先评估实际应用场景和作业需求,结合负载、速度、精度等核心参数进行综合比较。同时,关注设备的维护成本和使用寿命,选择性能稳定、兼容性好的机械手,以实现长期稳定的生产效益。